Lego, дизайнерский робот для соревнований, модуль, 3 вариантов дизайна
Цена: 831руб. (¥39.3)
Артикул: 609927475229
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараПродавец:当当网官方旗舰店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца

¥29.1615руб.
¥33.31704руб.
¥47.631 007руб.
¥31.2660руб.
Выбор редактора
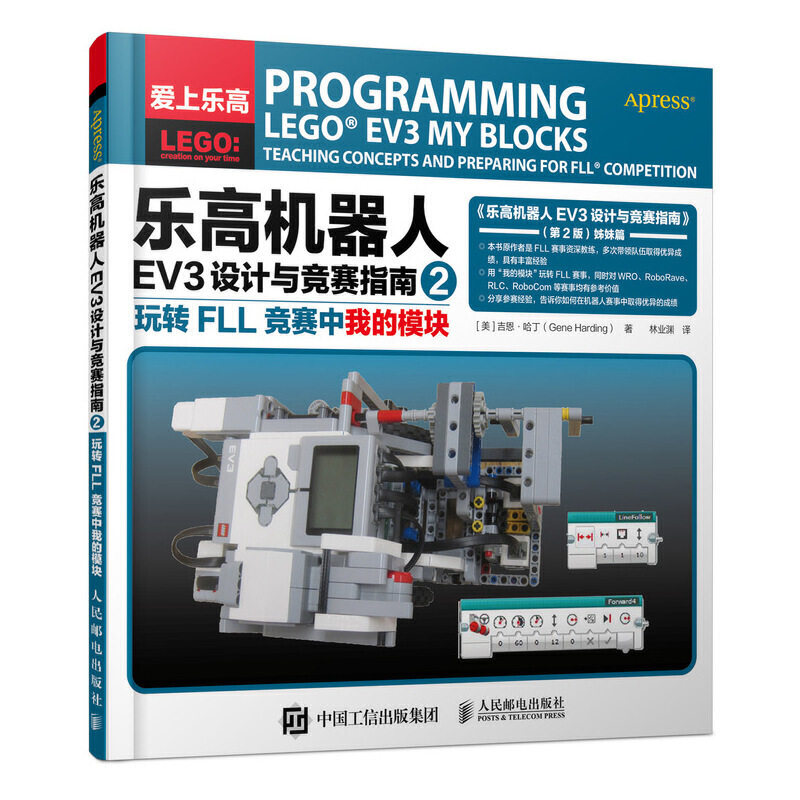
Автор Джин Л. Хардинг — опытный тренер FLL. В этой книге он делится с трудом завоеванными знаниями в области робототехники, принципами проектирования и методами, которые помогут вам добиться успеха в соревнованиях по робототехнике.Эта книга поможет вам в проектировании работ для участия в соревнованиях роботов!Вы узнаете, как использовать новый датчик освещенности и гироскоп для навигации, полного следования по линии, а также научитесь использовать ультразвуковой датчик EV3.Раскройте секреты надежной конструкции с помощью роботов LEGO Mindstorms EV3.Изучите зрелые шаблоны проектирования задач, такие как поворот, толкание и вытягивание, а также узнайте, как уменьшить и компенсировать влияние аккумулятора на производительность двигателя.Главы, посвященные проектированию и организации программ, дадут вам представление о том, как можно сделать основную программу более гибкой.Если вы участвуете в конкурсах FLL, независимо от того, являетесь ли вы тренером, родителем или учеником, вы найдете в этой книге все, что вам нужно, чтобы сделать ваш опыт проектирования и соревнований интересным и запоминающимся, а также получить более высокие награды.
Каталог
Глава 1 ВОПРОС, который необходимо учитывать путем разработки роботов 1
Правила чтения 1
Очистите использование частей робота FLL 1
Исследовательская задача Описание 2
Группируйте задачу в соответствии с региональной группой 2
Задача анализа 3
Карта карты 3
Рассмотрим ограничения и препятствия 4
Сцены места 4
Условия окружающей среды 5
EV3 Software 5
Понять Lego Brainstrying Adware 6
EV3 программный блок 6
Сенсор 7
Датчик гироскопа 7
Цветовой датчик 7
Ультразвуковой датчик 8
Большой сервопривод 8
Средний сервоприводный мотор 8
Начать робот дизайн 8
Позвольте всей команде Brain Storm 9
Покажите свой дизайн 9
Рисовать дизайнерские наброски 9
Выделите ресурсы 10
Резюме 10
Глава 2 Дизайн шасси 11
Основные факторы проектирования 11
Размер 11
Сила 11
Скорость 11
Батарея 12
Ищу фокус 12
Передача передачи 14
Прямая передача 14
Корона 14
Конус 14
Двойная конусная поверхность 15
Червь 15
Платкол снаряжение 15
Колесо 16
Ручка колеса 16
Коэффициент передачи 16
Выберите колесо 17
Длина недели 18
Установить 18
Трек 19
*Общее шасси 19
Двухколесные роботы 19
Три -шляп робот 20
Четырехколесный робот 20
Отслеживать робот 20
Откройте для себя и решайте проблемы 21
Резюме 21
Глава 3 приводит 23
Влияние структуры робота 23
Колочный бабочек 23
Вес 24
Длина колес 24
Поддержка вала 24
Программирование 25
Мобильный модуль рулевого управления 26
Мобильный игровой автоматический модуль 26
Мой модуль MyMove 27
Батарея 31
АА батарея 31
Может перезарядить аккумуляторную панель 32
Вспомогательное устройство 32
Вставьте стену 32
Стартовый правитель в базе 34
Общение и обучение 35
Электрический матч 35
Устранение воздействия пространства передачи 36
Откройте для себя и решайте проблемы 36
Резюме 37
ГЛАВА 4 ТОЧКА ТОЧКА 39
Дизайн рулевого управления 39
Система дифференциального рулевого управления 39
Система рулевого привода 40
Расчет, связанный с поворотом 41
Однопроизводительный метод вращения 41
Двухветный метод вращения 42
Программирование 43
Мобильный модуль рулевого управления 43
Мобильный игровой автоматический модуль 43
Создайте мой модуль MyPivot 44
Создайте мой модуль MyTurn 45
Датчик гироскопа 46
Калибровочный датчик гироскопа 46
Поворот с датчиком гироскопа 47
Установка датчика гироскопа 47
Резюме 48
Глава 5 Патрульные и тестирование линии 49
EV3 Цветовой датчик 49
Экологический режим света 49
Режим рефлекса света 50
Цветовой режим 50
Установить датчик цвета 50
Калибровочный датчик цвета 51
Калибровка 51
Используйте калибровочный модуль EV3 51
Используйте локальный файл 52
Проверьте школьный стандарт 54
Удалить данные калибровки 54
Гелевый датчик цвета 55
Турная линия 55
ПРИМЕР ПАТРЕЛЯ Два статуса 56
Определить более двух штатов 56
Реализуйте пропорциональный алгоритм 58
Используйте два датчика цвета 59
Тестовая строка 60
Найти строку 60
Цвет в линии обнаружения 62
Резюме 62
Глава 6 Отрегулируйте позу робота 63
Регулировка осанки 63
Отрегулируйте отношение с боковой стеной 63
Пассивная стена к стене 63
Интерактивная стена на стене 65
Выровнять с линиями и региональными краями 67
Резюме 69
Глава 7 Обнаружение препятствий 71
Сенсор 71
Обнаружение состояния прессы 71
Статус выпуска 74 обнаружения 74
Статус столкновения 75 обнаружения 75
Цветовой датчик 76
Ультразвуковой датчик 77
Резюме 78
Глава 8 Нет динамического оружия 79
Бесполезная энергия типа 79
Толкать руку 80
Страховой бампер 80
Плуг 80
Транспортная коробка 81
Крюк -тип рука 82
Простой формат 82
Fish Hook 83
Крюк Кольцо 84
Вилка тип 85
Сброс рука 85
Коллекционная рука 86
Один -Бокс 87
Вращение 87
Эластичная рука 88
Метод подключения не -мотивированной руки 89
Фиксированное подключение к продажам 89
Неструкное соединение 89
Магнитное соединение 90
Резюме 90
Глава 9 Существует энергопотребление 91
Место установки двигателя Arm 91
Установлен спереди 91
Установлен в центральном 92
Установлен в задней части 92
Определите тип руки 92
Захват рук 92
Когти 93
Пирог 93
Клетка 94
Продвижение руки 94
Рычаг 95
Forklist 95
Толкать руку 96
LEGO Executive Agency 96
Домашнее исполнительное агентство 96
Подключение питания 97
Прямое соединение 97
Соединение передачи 98
Соединение вала трансмиссии 98
Резюме 99
Глава 10 Сила 101
Пневматическая система пример 101
Пневматические части 102
Воздушный насос 102
Газовая банка 102
Пневматический переключатель 103
Пневматический привод 103
T -форма сустава и шланг 104
Бенкель Таблица 104
Пневматическая система и интеграция робота EV3 104
Начало 105
Триггер 105
Здание QI -HADED ARM 105
Резюме 106
Глава 11 Основная программа 107
Мой модуль 107
Определение начало и конечное событие 107
Пример кода 108
Простые последовательные программы 108
Предполагая описание дела 108
Создайте мой модуль 109
Создать последовательность 109
Пример кода 109
Комплексная основная программа 111
Навигация по программе 111
Последовательность катания 112
Создание расширенной основной программы 115
Дисплей программы 115
Сохранить статус 117
Резюме 118
Глава 12 Управление программами 119
EV3 Обновление 119
Управление исходный код 120
Введение
Эта книга является руководством по руководству для конкурса Robot Lego. Для всех аспектов гонки Robot Lego, включая четыре основных сектора: дизайн, навигация, операция и организация.Благодаря подробному объяснению этих секторов, эта книга может направить читателей к разработке роботизированных работ LEGO высокого уровня, а в то же время может улучшить научную и технологическую грамотность читателя и позволить читателям испытать удовольствие от роботов Lego.
об авторе
Автор этой книги: Джеймс Джеффри Тробо, тренер FLL, рефери по технической обороне чемпионата мира FLL, директор FLL Regional Alliance, имеет богатый опыт на мероприятии.Переводчик в этой книге: основная команда китайского форума LEGO, в -Детская интерпретация и поправки к контенту и книгам этой книги, что делает контент более подходящим для домашних людей, которые можно читать.