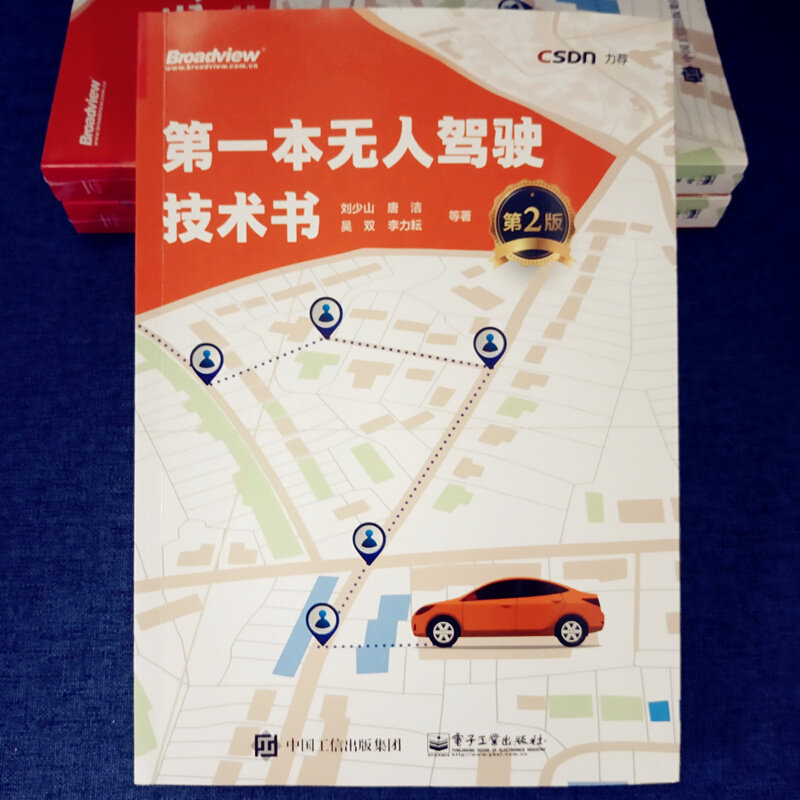
& Times; & Times; эта книга по технологии вождения без водителя (2 -е издание) завершает безвечный самолет без водителя.


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



Введение в контент
Представьте необходимую техническую точку для беспилотного управления этим комплексом AI Vanguard.На основании*версии*изменения технического развития за последние один или два года были обновлены, и новые моменты знаний дополняются, такие как лазерный радар с высоким содержанием определения, атаки с образцами конфронтации и т. Д., Дополняемые кодом с открытым исходным кодом упражняться.
Об авторе
Лю Шаошан, основатель и генеральный директор Perceptin.Доктор философии в области компьютерных наук в Калифорнийском университете, Ирвин (UC-Irvine), чьи направления исследования включают интеллектуальное восприятие вычисления, системное программное обеспечение, архитектуру и гетерогенные вычисления.В настоящее время он в основном фокусируется на основной технологии Slam и глубокого обучения роботов и ее реализации интеллектуального оборудования.
Тан Цзе является доцентом в Школе компьютерных наук и инженерии, Университет технологии Южно -Китай.Доктор философии в области компьютерных приложений в Пекинском технологическом институте, доктор философии в Калифорнийском исследовательском центре построенных систем, Калифорнийский университет, Ирвинг.В настоящее время он в основном занимается исследованиями на платформах вычислений и хранения больших данных для беспилотного вождения и роботов, вычислительных архитектур для искусственного интеллекта и встроенных систем для машинного зрения.
Ву Шуан, научный сотрудник технологии Yitu, и глава Научно -исследовательского института Иту Силиконовой долины.Направления исследований включают компьютер и биовидение, алгоритмы интернет -рекламы и распознавание речи, а также опубликовали статьи на международных конференциях, таких как NIPS.Ли Лиюн в настоящее время работает в команде автономной вождения в Центре исследований и разработок в Силиконовой долине и является главным архитектором.Прежде чем присоединиться к центру исследований и разработок в Силиконовой долине JD.com, он работал в команде Без водителя в Силиконовой долине в Силиконовой долине в Соединенных Штатах.
Jiaolin, старший инженер -программист в Pony.ai, имеет степень магистра в области электронного инженера в Мичиганском университете. У него многолетний опыт работы в области вождения без водителя, карт высокого определения, искусственного интеллекта, машинного обучения, поиска, больших данных и т. Д.
Регал Бао, доктор философии, Калифорнийский университет, Беркли.Иметь почти 20 -летний опыт работы и опыт исследований и разработок в области оптических точных инструментов и датчиков.В конце 2015 года он присоединился к бизнес-подразделению Baidu по автономному вождению и отвечал за бортовую вычислительную систему и команду датчиков.
Ван Чао, степень магистра в области компьютерных наук в Университете Южной Калифорнии.В 2017 году он присоединился к команде Didi по автономному вождению в Центре исследований и разработок США.
PEI Songwen в настоящее время является доцентом и руководителем выпускника в Школе оптоэлектроники и информации и компьютерной инженерии, Шанхайский технологический университет.Направления исследований - гетерогенные вычисления, глубокое обучение, системы безопасности автомобилей без водителя, облачные вычисления и т. Д.
Чен Чен, доктор философии в области электронных инженеров, Стэнфордский университет, США.Один из основателей DeepMap, стартапа карты высокой устойчивости.В настоящее время DeepMap отвечает за слияние многоксусных данных, крупномасштабную распределенную оптимизацию и разработку трехмерного алгоритма машинного обучения данных.
Зоу Лян, магистр Университета Джорджии Джорджии, США.В 2016 году, будучи основателем, он присоединился к DeepMap, ответственному за весь процесс сбора, производства, обновления и поддержания высокопроизводительных карт и инженерных технологий в Большом Китае.
Каталог
1 беспилотный автомобиль: будущее начала 1
1.1 БЕСПЛАТНАЯ ДИРА 2
1.2 Оценка вождения без водителя 4
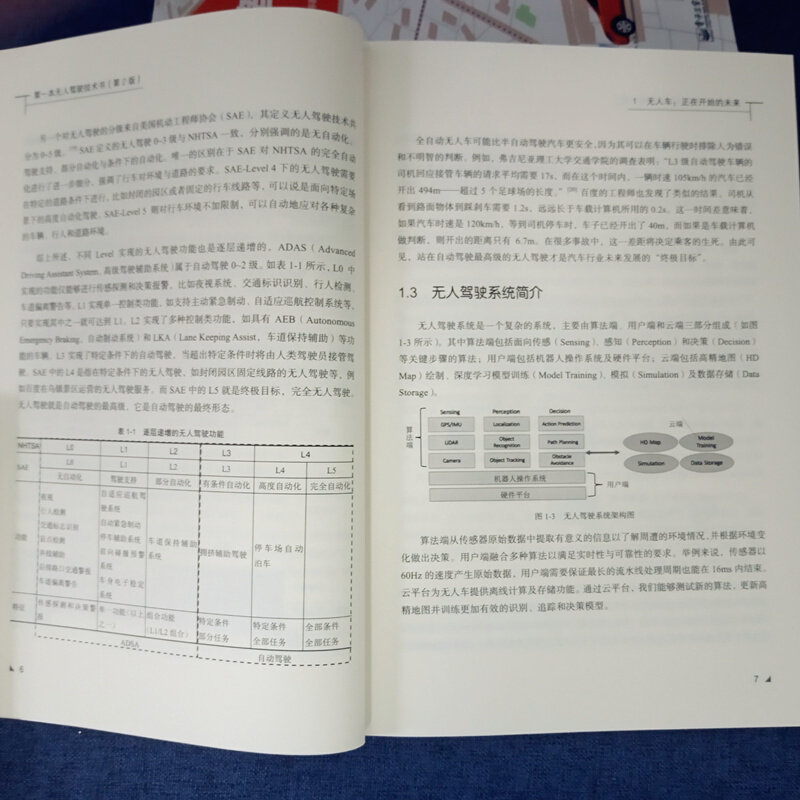
1.3 Введение в систему вождения без водителя 7 7
1.4 Прелюдия только что открылась 17
1.5 Справочные материалы 18
2 Применение Лидара в беспилотном вождении 20
2.1 Введение в технологию вождения без водителя 20
2.2 Основные знания лидара 21
2.3 Поле приложения? 23
2.4 Проблемы, с которыми сталкиваются лазерная раданая технология?
2.5 Outlook 27
2.6 Справочные материалы 27
3 Изображение -Крейд -Высокий Лазерный Радар 29
3.1 Dianyun Характеристики всех видов лидара для применений без естественных упражнений 29
3.2 Преимущества HD LIDAR при построении надежной системы восприятия 33
3.3 значение 35
3.4 HD -лазерный радар делает интеграцию Dianyun и изображения данных более эффективной 37
3.5 Тенденция будущего развития лазерного радара 38
3.6 Справочные материалы 39
40 GPS и IMU в беспилотном вождении 40
4.1 Технология позиционирования без водителя 40
4.2 GPS Введение 41
4.3 IMU Введение 43
4.4 Слияние GPS и IMU 45
4.5 Резюме 46
4.6 Справочные материалы 47
5 Система восприятия без водителя, основанная на компьютерном видении 48
5.1 Восприятие вождения без водителя 48
5.2 Набор данных Китти 49
5.3 Компьютерное зрение может помочь беспилотным транспортным средствам решить 51
5.4 Light Stream и S Three Vision 52
5.5 Идентификация и отслеживание объектов 54
5.6 Модель визуального пробега 56
5.7 Резюме 57
5.8 Справочные материалы 58
6 Применение сверточных нейронных сетей в беспилотном вождении 59
6.1 CNN Введение 59
6.2 Беспилотное управление двойными глазами 3D Восприятие 60
6.3 Обнаружение объектов без водителя 64
6.4 Резюме 67
6.5 Справочные материалы 68
7 Улучшить приложение обучения в без водителя 69
7.1 Укрепление исследования 69
7.2 Алгоритм обучения подкрепления 71
7.3 Используйте укрепление обучения, помощь 75.
7.4 Решение Введение в вождение без водителя 78
7.5 Справочные материалы 81
8 Прогнозирование поведения вождения 83
8.1 МОДУЛЬ БЕЗОПАСНОСТИ СИСТЕМА СИСТЕМЫ Общая архитектура 83
8.2 Проблема, которую необходимо решить модуль прогнозирования 85
8.3 Резюме 95
8.4 Справочные материалы 95
9 решений, планирование и контроль беспилотного вождения (1) 98
9. Обзор принятия решений, планирования и контроля модуля 98
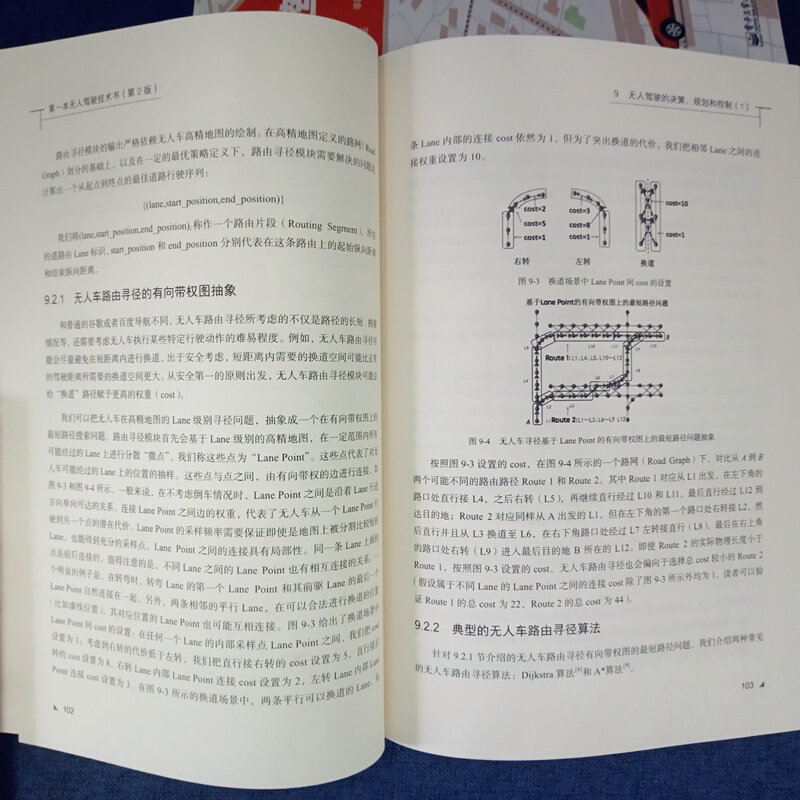
9.2 Диаметр поиска маршрута 101
9.3 Решение о поведении 107
9.4 План действий 115
9.5 Контроль обратной связи 124
9.6 Резюме 128
9.7 Справочные материалы 128
10 решений, планирование и контроль беспилотного вождения (2) 130
10.1 Другой алгоритм планирования действий 130
10.2 Планировщик сетки 132
10.3 Свободное пространство TEB Planner 138
10.4 Резюме 143
10.5 Справочные материалы 144
11 ROS -основанная система без водителя 145
11.1 Дрон: интеграция нескольких технологий 145
11.2 Введение в ROS 146
11.3 Системная надежность 150
11.4.
11.5 Управление системными ресурсами и безопасность 153
11.6 Резюме 153
11.7 Справочные материалы? 154
12 Аппаратная платформа без водителя 155
12.1 ДИВАЕТ БЕСПЛАТНА: Сложная система 155
12.2 Датчическая платформа 156
12.3 Вычислительная платформа 173
12.4 Платформа управления 182
12.5 Резюме 188
12.6 Справочные материалы 188
13 Безопасность системы без водителя 190
13.1 Угроза безопасности беспилотного вождения 190
13.2 Безопасность датчиков без водителя 190
13.3 Безопасность операционной системы без водителя 192
13.4 Безопасность системы управления без водителя 192
13.5 Безопасность Интернета системы коммуникации сети транспортных средств 194
13.6 Метод проверки модели безопасности 196
13.7 Резюме 197
13.8 Справочные материалы 198
14 заявлений против атак и защиты от выборки и защиты в беспилотном управлении 200
14.1 Алгоритм атаки борьбы 202
14.2 Алгоритм борьбы с образцом 212
14.3 Установка экспериментальной платформы и конфигурация окружающей среды 215
14.4 Advbox Attack and Experiment 222
14.5 Рекомендация обороны 228
14.6 Резюме 228
14.7 Справочные материалы 229
15?
15.1.
15.2 DSRC 232
15.3 C-V2X 238
15.4 V2X Стандартное исследование беспроводного доступа в 3GPP 244
15.5 Справочные материалы 246
16 Симуляторная технология без водителя 249
16.1 Зачем мне аналог 249
16.2 Цель симулятора 250
16.3 Спрос системы симулятора 251
16.4 Модуль композиции системы симулятора 251
16.5 Сценарий использования симулятора и общего симулятора 257
16.6 Стадия исследования и разработки симулятора 260
16.7 Моделирование Консистенция 261 261
16.8 Резюме 263
16.9 Справочные материалы 264
17 Распределенная беспилотная платформа моделирования на основе Spark и ROS 265
17.1 Технология симуляции без водителя 265
17.2 ROS -базированный симулятор без водителя 267
17.3 Платформа распределенной симуляции на основе искры 269
17.4 Резюме 272
17.5 Справочные материалы 272
18 высокая карта 274 в беспилотном вождении 274
18.1 Традиционная электронная навигационная карта 274
18.2 Высокая карта, обслуживающая сцену без водителя?
18.3 Композиция и характеристики карт с высокой оценкой 276
18.4 Создайте карту высокой степени 279
18.5 Применение карт с высокой оценкой в беспилотном вождении 286
18.6 Статус -кво и заключение карты высокой режиссера 288
18.7 Справочные материалы 289
19 Автоматизированное производство карты высокой оценки 290
19.1 Задача высокопоставленной карты производства 290
19.2 Беспилотинка с высокой картой 291
19.3 Основной процесс высокого уровня производства карты 294
19.4 Применение машинного обучения при производстве карт 297 с высокой оценкой 297
19.5 Глубокое обучение на основе трехмерного облака 301
19.6 Резюме 302
19,7 Справочные материалы 302
20 Служба с беспилотным ореховым средством.
20.1 Расчет краев и карта Gao Jing 308
20.2 High -Precision Map Service в Edge Scene 310
20.3 Edge High -Pestression Production 311
20.4 Крайный высокий содержимое карты распределяет 312
20.5 Справочная структура 313
20.6 Связанная работа 314
20.7 Резюме 316
20,8 Справочные материалы 317
Эта книга подходит для практиков в области искусственного интеллекта, глубокого обучения, машинного обучения, укрепления обучения и интеллектуального вождения.